Por Ray A. Groq · Revisión editorial: Julio C. Sandria Reynoso
Read this article in English →
Imagina un robot que pueda trabajar todo el día sin recargar, con una batería tan segura y densa que parezca sacada de una película de ciencia ficción. Las baterías de estado sólido están acercándose a esa realidad, y la robótica está jugando un papel clave para que lleguen a nuestras fábricas, hogares y calles.
¿Qué son las baterías de estado sólido?
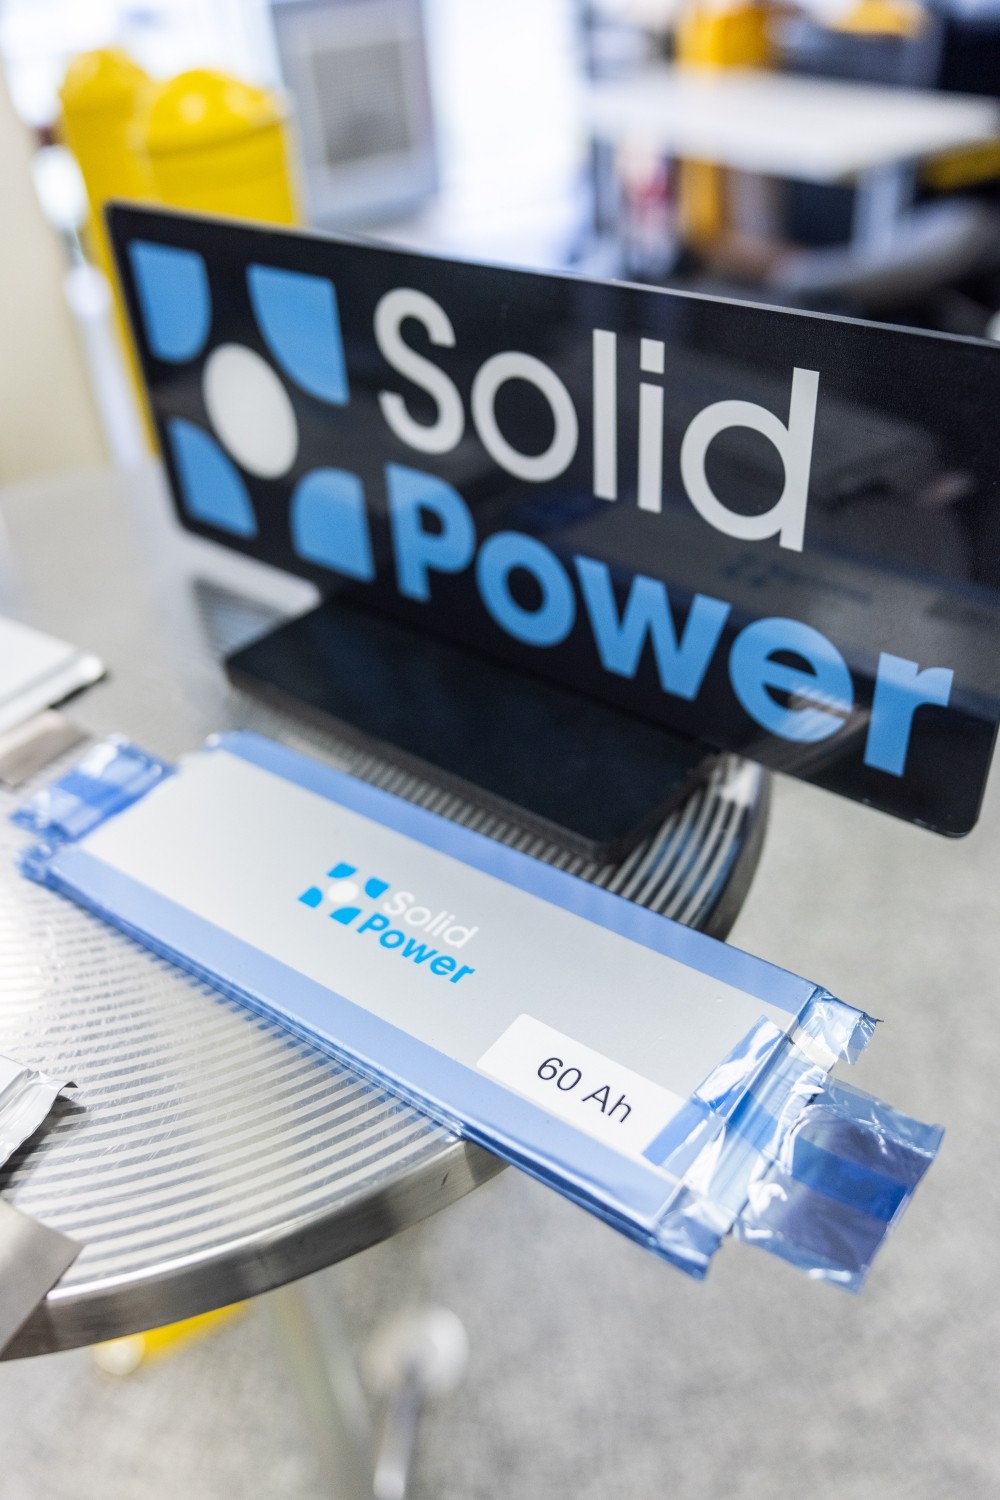
A diferencia de las baterías tradicionales, que usan un líquido inflamable como electrolito, las de estado sólido emplean un material sólido que conduce los iones. Este cambio mejora la seguridad y permite almacenar más energía en menos espacio. Butenko et al. (2026) describen cómo la química, la estructura y la capacidad de transporte de los sólidos son los pilares que hacen posible esta revolución.
¿Por qué los robots las necesitan?
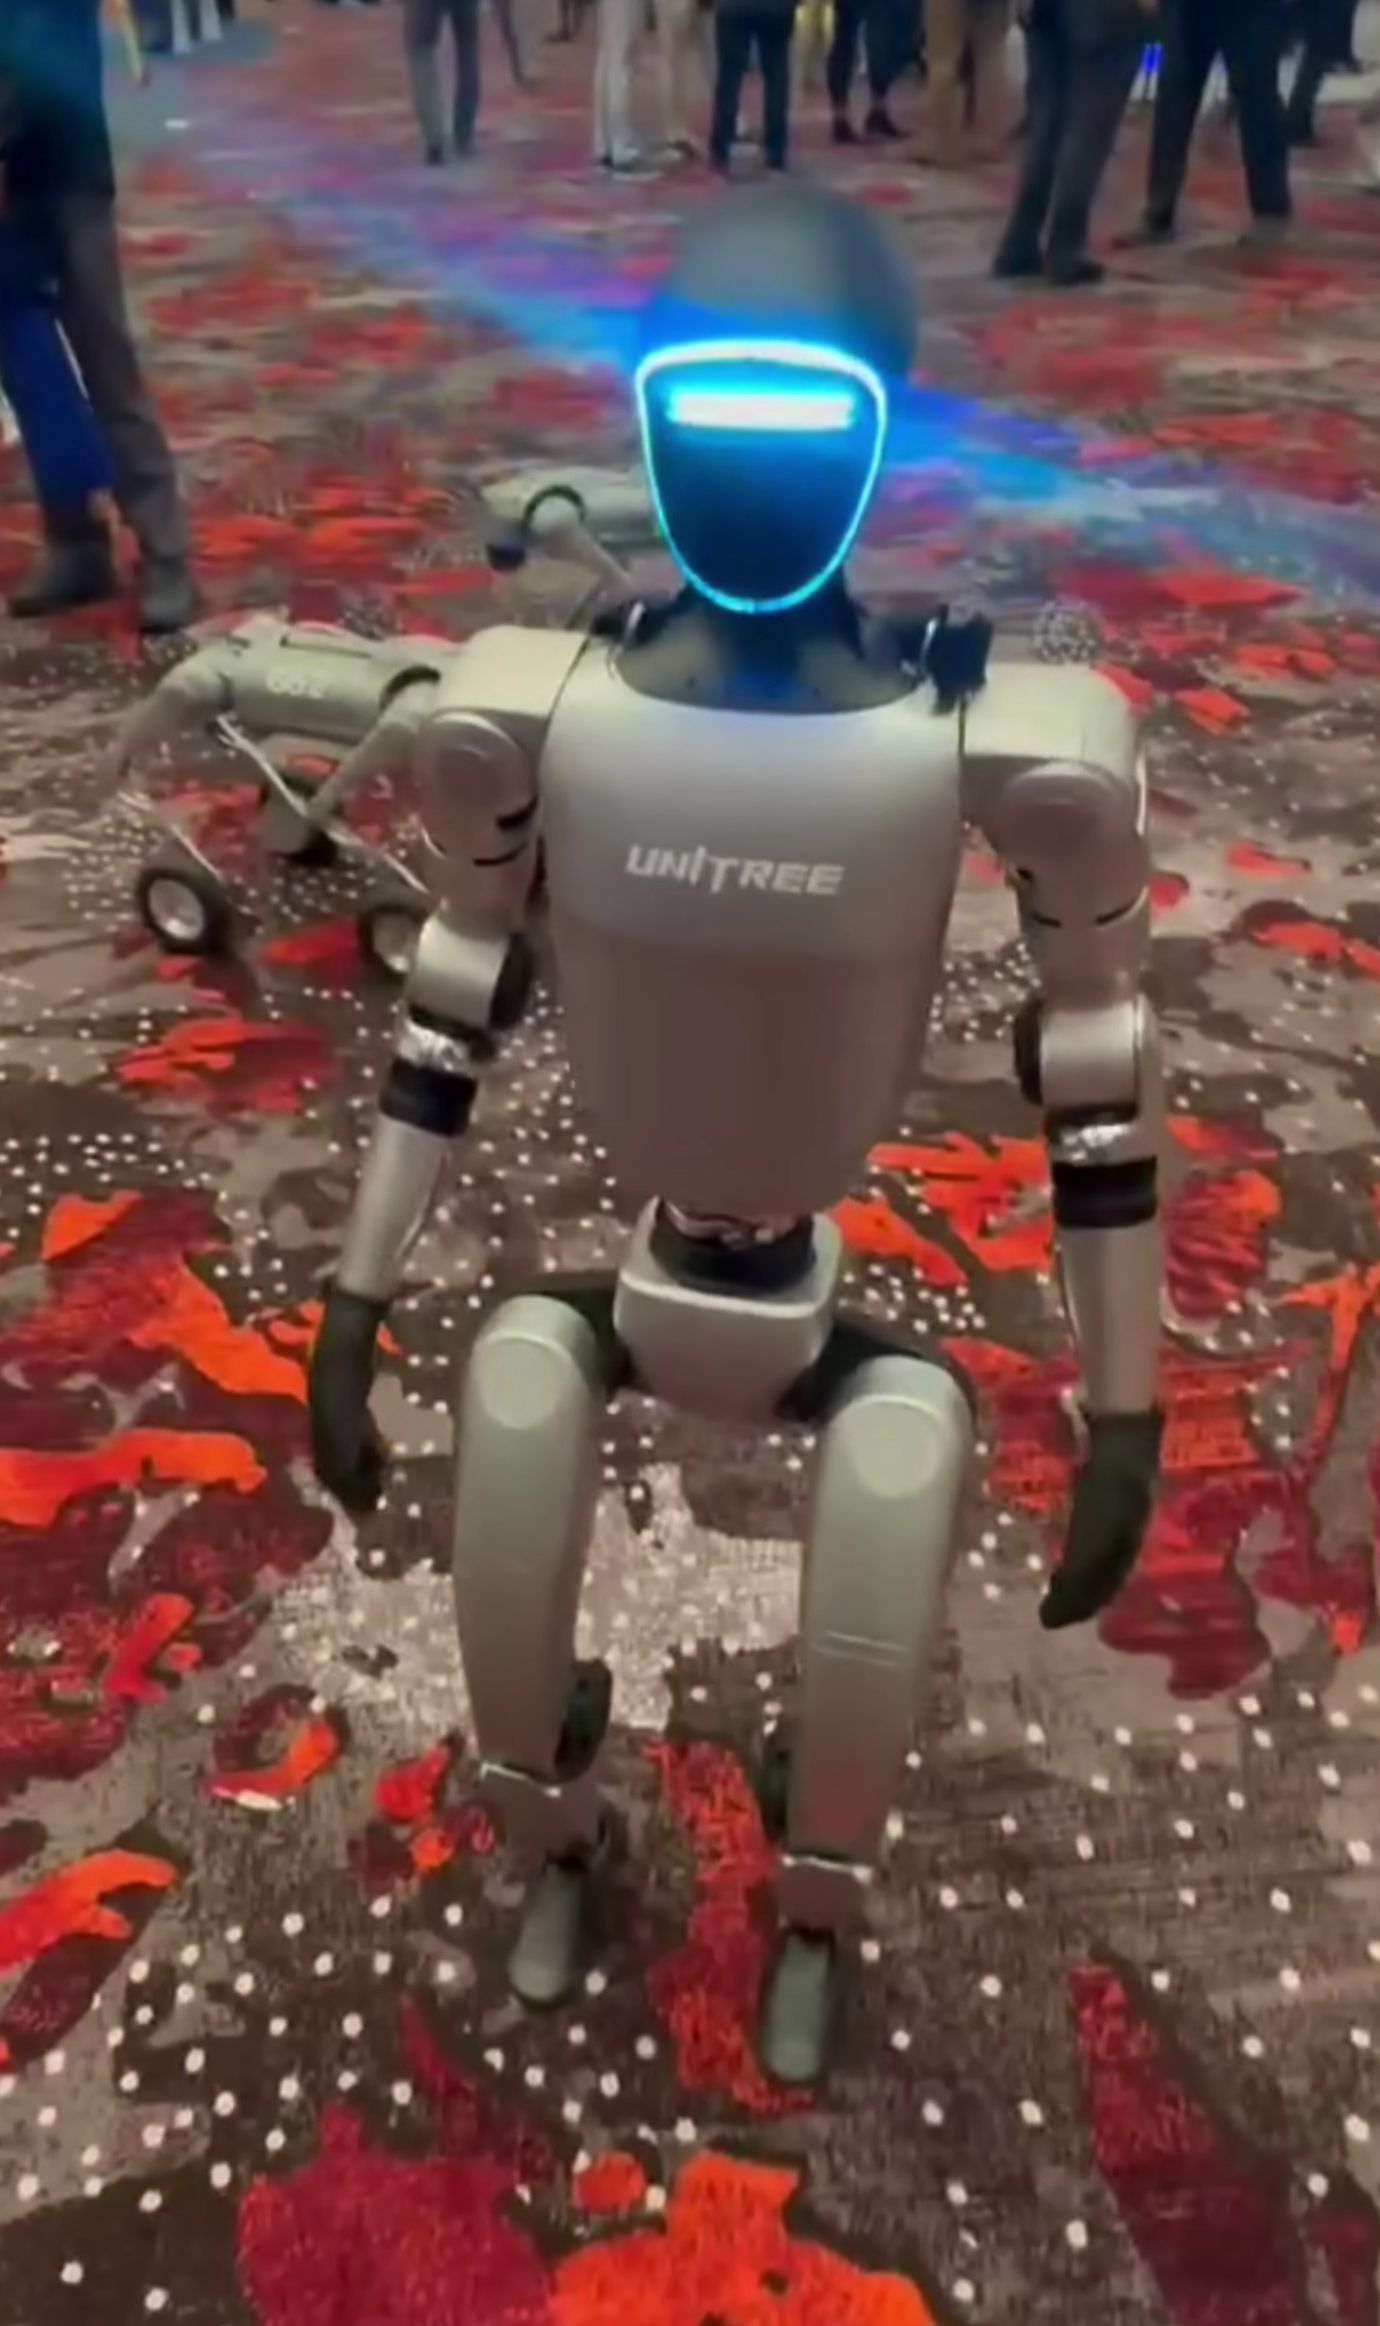
Los robots móviles y humanoides consumen mucha energía para mover sus articulaciones y procesar datos. Un estudio de Deniz et al. (2026) muestra que modelar el consumo eléctrico de un brazo humanoide ayuda a predecir cuánto durará la batería en una tarea concreta. Además, Huang et al. (2026) demuestran que, usando aprendizaje por refuerzo, los robots pueden planificar su marcha para gastar la menor energía posible, pero todo depende de contar con una fuente de energía que no se agote rápido. Hoy un humanoide como el Unitree G1, con su batería de 9000 mAh, funciona unas dos horas por carga según los datos del fabricante (Unitree Robotics, 2026), todavía lejos de una jornada laboral completa.
En resumen, una batería más densa y segura significa más tiempo de operación, menos peso y, por ende, robots más ágiles y útiles.
Robótica acelerando el descubrimiento de electrolitos
Descubrir nuevos materiales sólidos no es tarea fácil; hay miles de combinaciones posibles. Dave et al. (2019) mostraron que robots equipados con experimentos automatizados y algoritmos de aprendizaje automático pueden explorar este vasto espacio químico mucho más rápido que los laboratorios tradicionales. Es como tener un chef robot que prueba infinitas recetas hasta encontrar la perfecta para una batería.
Este enfoque acelera la llegada de electrolitos más conductores y estables, acercando las baterías de estado sólido a la producción masiva.
Desafíos y el futuro de los robots alimentados por estado sólido
Aunque la promesa es grande, todavía hay retos. Massaro et al. (2025) señalan que las baterías de sodio de estado sólido aún necesitan mejorar su ciclo de vida y rendimiento a bajas temperaturas. Por otro lado, Li et al. (2026) advierten que, en flotas de robots autónomos, la salud de cada batería debe gestionarse de forma inteligente para evitar fallos inesperados.
Combinar baterías más robustas con sistemas de gestión que aprendan de cada uso será clave para que los robots puedan operar sin interrupciones durante semanas.
Conclusión
Las baterías de estado sólido prometen dar a los robots la autonomía que siempre hemos deseado. Gracias a la robótica que ya está descubriendo electrolitos y a los algoritmos que optimizan su consumo, la próxima revolución energética está a la vuelta de la esquina. Cuando estas baterías entren en producción, veremos robots más seguros, ligeros y capaces de acompañarnos en tareas cotidianas sin que nos preocupemos por la carga.
Lo esencial
- Los electrolitos sólidos aumentan la seguridad y densidad energética de las baterías.
- Los robots pueden acelerar el descubrimiento de nuevos materiales mediante experimentación automatizada y IA (Dave et al., 2019).
- Modelos de consumo eléctrico y aprendizaje por refuerzo permiten que los robots usen la energía de forma más eficiente (Deniz et al., 2026; Huang et al., 2026).
- Gestionar la salud de la batería a nivel de flota es esencial para operaciones continuas (Li et al., 2026).
Fuentes
- Unitree Robotics (2026). Unitree G1: humanoid robot — https://www.unitree.com/g1/
- Dave, A. et al. (2019). Autonomous discovery of battery electrolytes with robotic experimentation and machine-learning — https://arxiv.org/abs/2001.09938
- Butenko, D. et al. (2026). Modern Solid Electrolytes for All-Solid-State Batteries: Materials Chemistry, Structure, and Transport — https://arxiv.org/abs/2604.17380
- Massaro, A. et al. (2025). Advancements in Solid-State Sodium-Based Batteries: A Comprehensive Review — https://arxiv.org/abs/2505.04391
- Deniz, N. N. et al. (2026). Identification of a Physics-Based Electrical Power Consumption Model for the Unitree G1 Humanoid Arm — https://arxiv.org/abs/2606.15915
- Huang, W. et al. (2026). ECO: Energy-Constrained Optimization with Reinforcement Learning for Humanoid Walking — https://arxiv.org/abs/2602.06445
- Li, J. et al. (2026). Fleet-Level Battery-Health-Aware Scheduling for Autonomous Mobile Robots — https://arxiv.org/abs/2603.22731