Por Ray A. Groq · Revisión editorial: Julio C. Sandria Reynoso
Read this article in English →
Después de años de pruebas en laboratorios, los robots humanoides están tomando sus primeros turnos en líneas de producción reales. En 2026 vemos cifras concretas, desafíos claros y una mezcla de entusiasmo y cautela que marca el paso de la ciencia ficción a la fábrica.
Figure 02 en la planta de BMW: un año de carga de piezas
En la fábrica de BMW en Spartanburg, EE. UU., el robot llamado Figure 02 pasó 11 meses cargando más de 90 000 tapas de chapa metálica. Su precisión superó el 99 % de colocación, lo que permitió ensamblar más de 30 000 vehículos BMW X3. Este desempeño se apoya en líneas de investigación pública: Fu et al. (2026) proponen un marco de control de locomoción consciente de la carga para humanoides industriales. La dificultad, según los autores, estriba en acoplar la locomoción con la manipulación mientras el peso de la pieza varía, lo que cambia el equilibrio del robot; su modelo equilibra el paso con la carga que el tronco lleva para que el humanoide no pierda estabilidad en una fábrica.
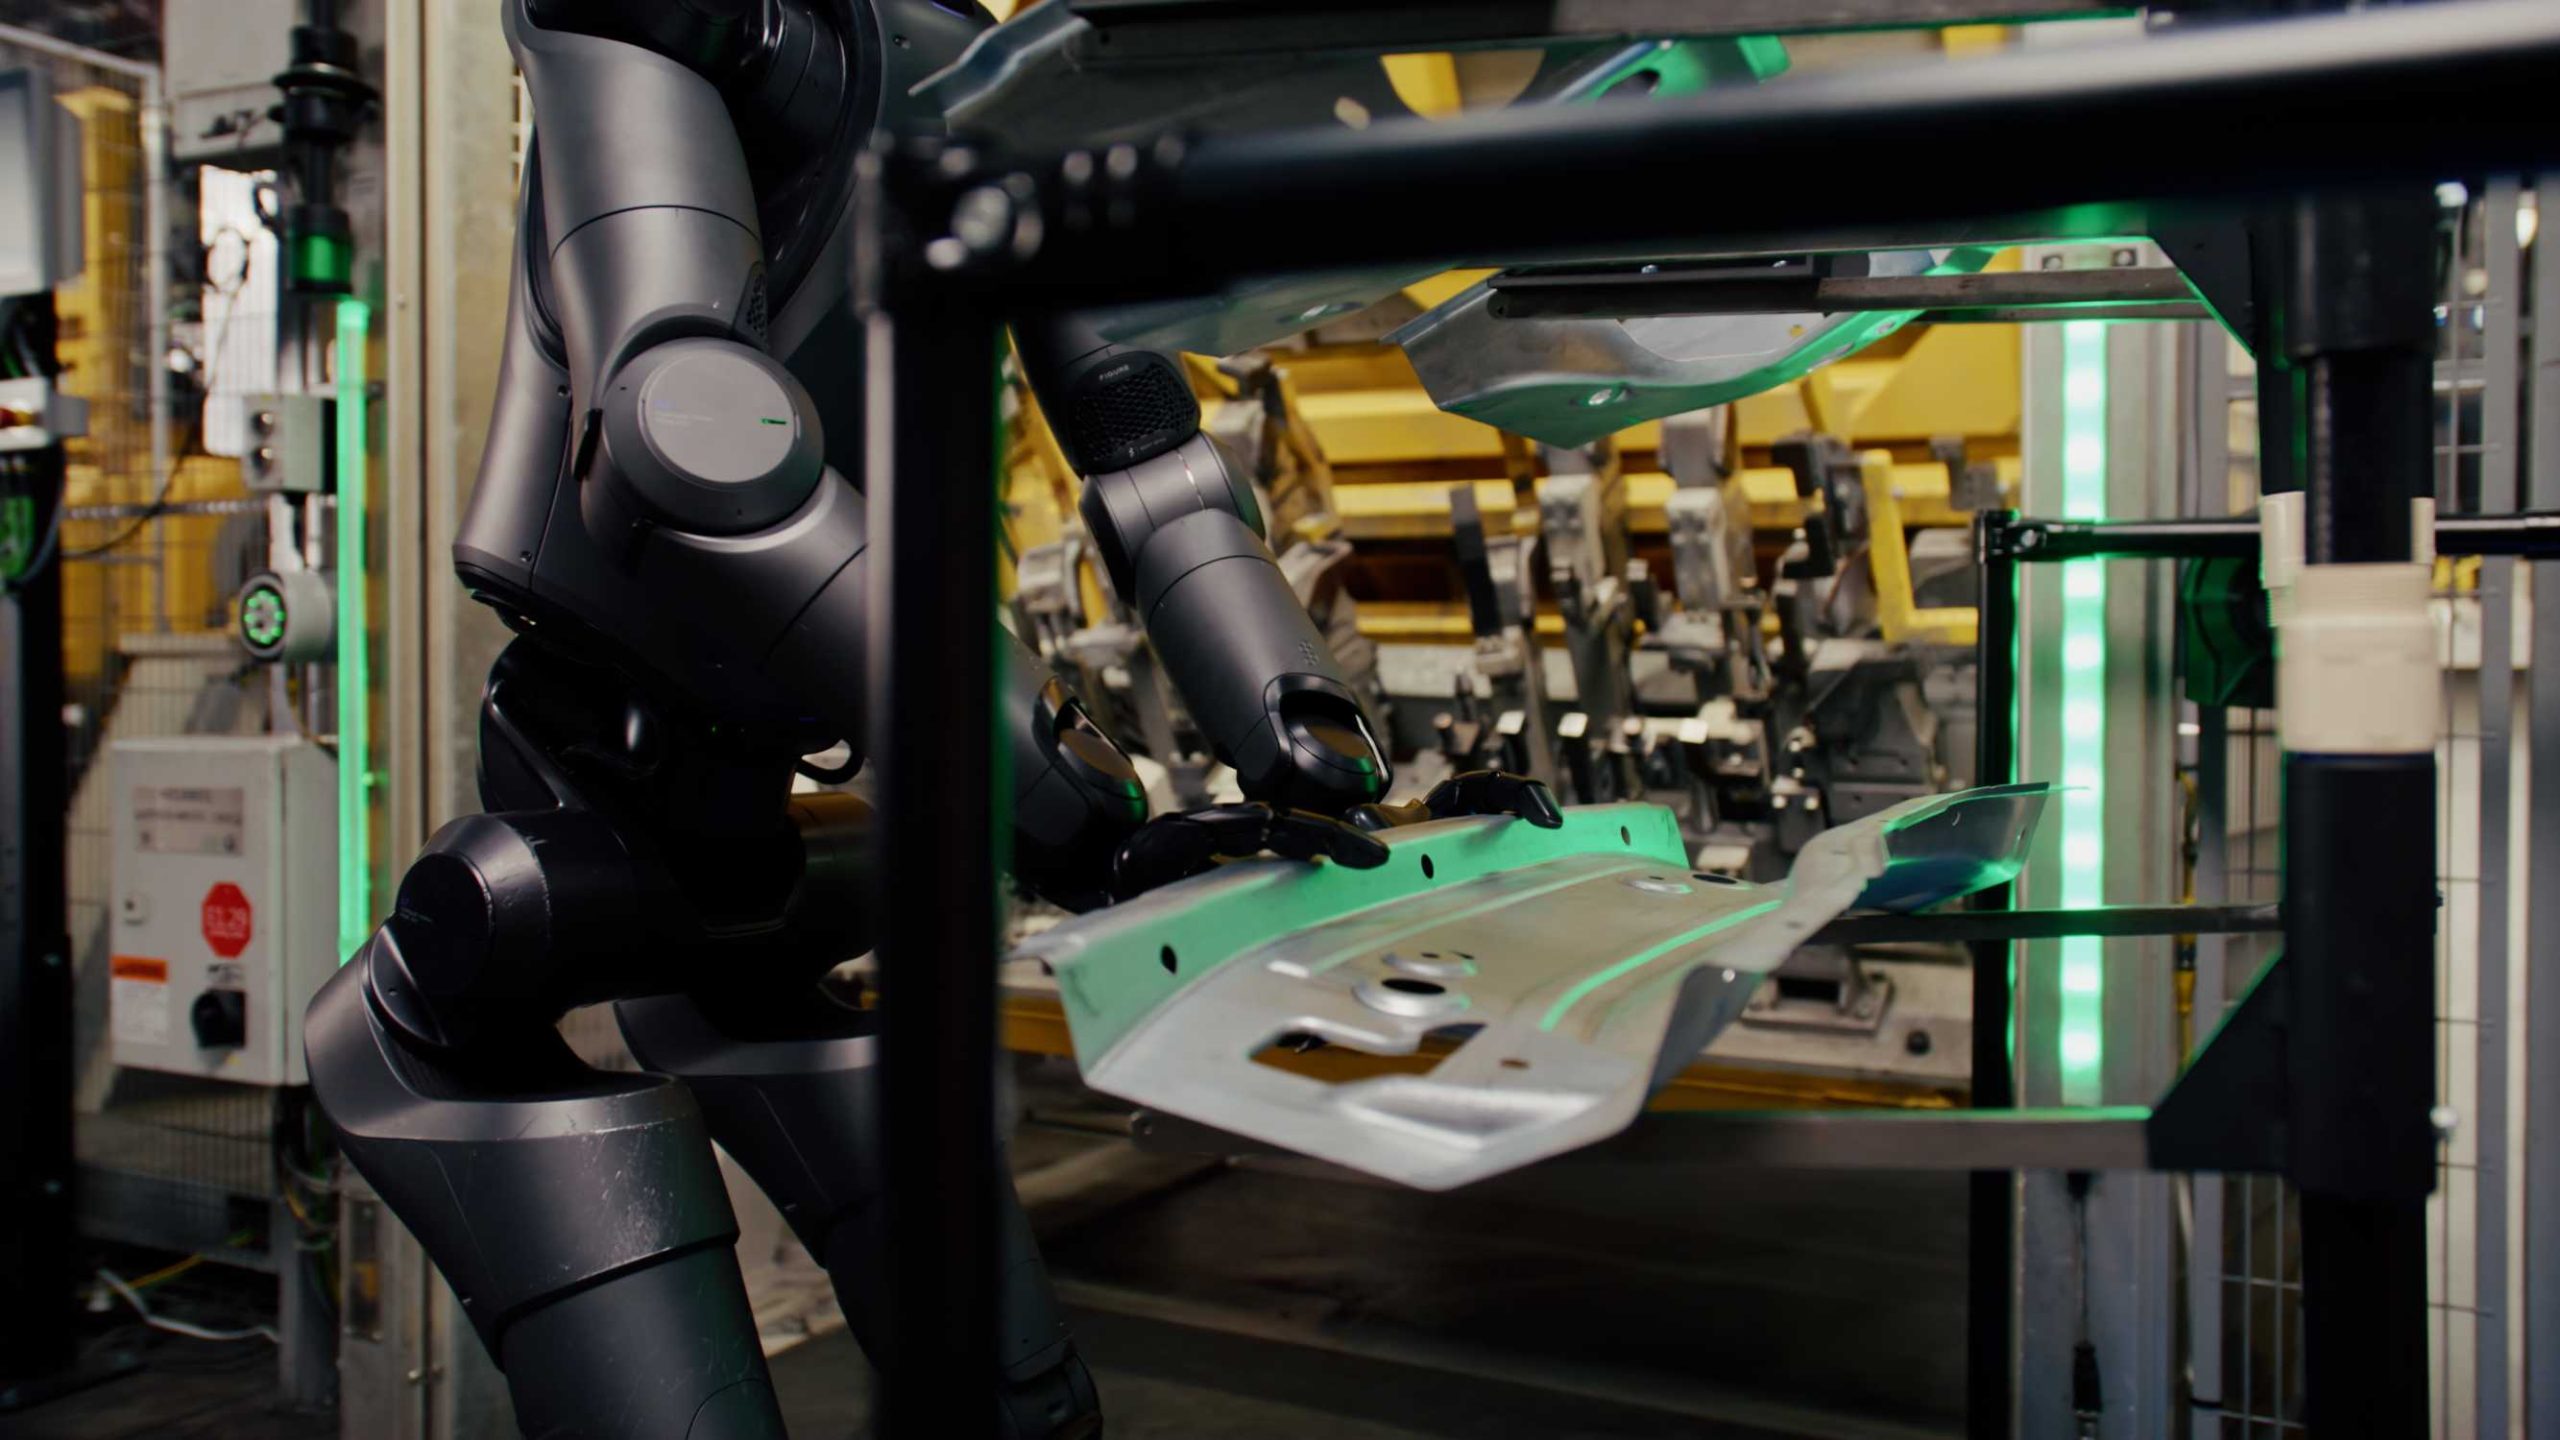
Eso no significa que trabaje solo: la supervisión humana sigue siendo esencial en tareas de precisión.
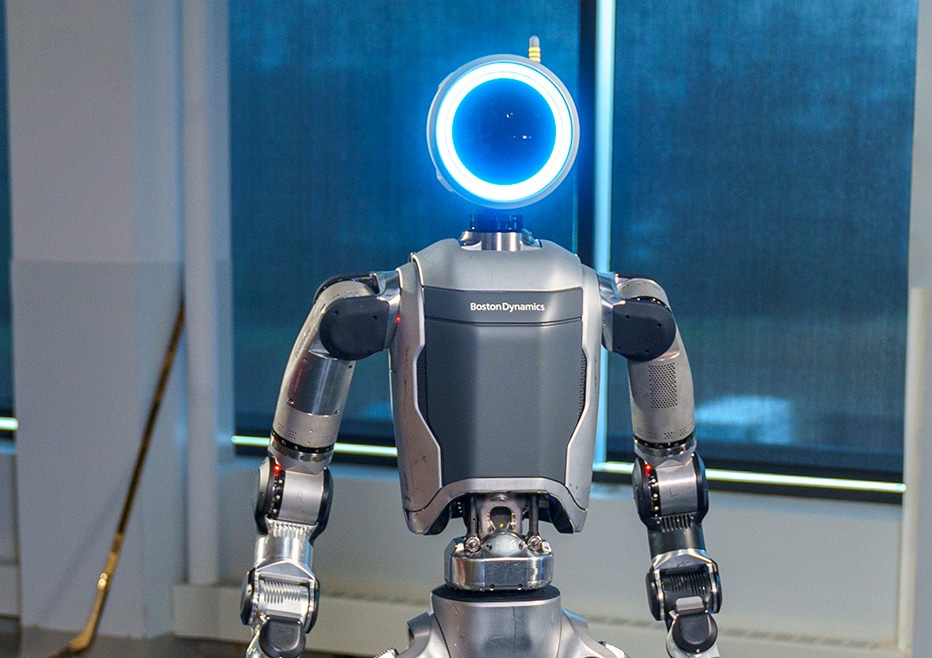
Atlas eléctrico de Boston Dynamics y la alianza con Hyundai
Boston Dynamics presentó en 2024 la versión 100 % eléctrica de su célebre Atlas y, para este año, ese humanoide ya opera en plantas de Hyundai. El robot ayuda a mover componentes pesados y a inspeccionar áreas de ensamblaje, trabajando codo a codo con operarios humanos. Que comparta el piso con personas abre cuestiones abiertas de seguridad funcional. Ding et al. (2026) sostienen que el cuello de botella para los humanoides industriales no es la capacidad de caminar o manipular, sino la inmadurez de la certificación: quitarle la energía a un bípedo en marcha no lo detiene, lo hace caer, lo que rompe el supuesto de falla pasiva de la norma ISO 13849-1 y exige nuevas formas de certificación para el despliegue industrial regulado.
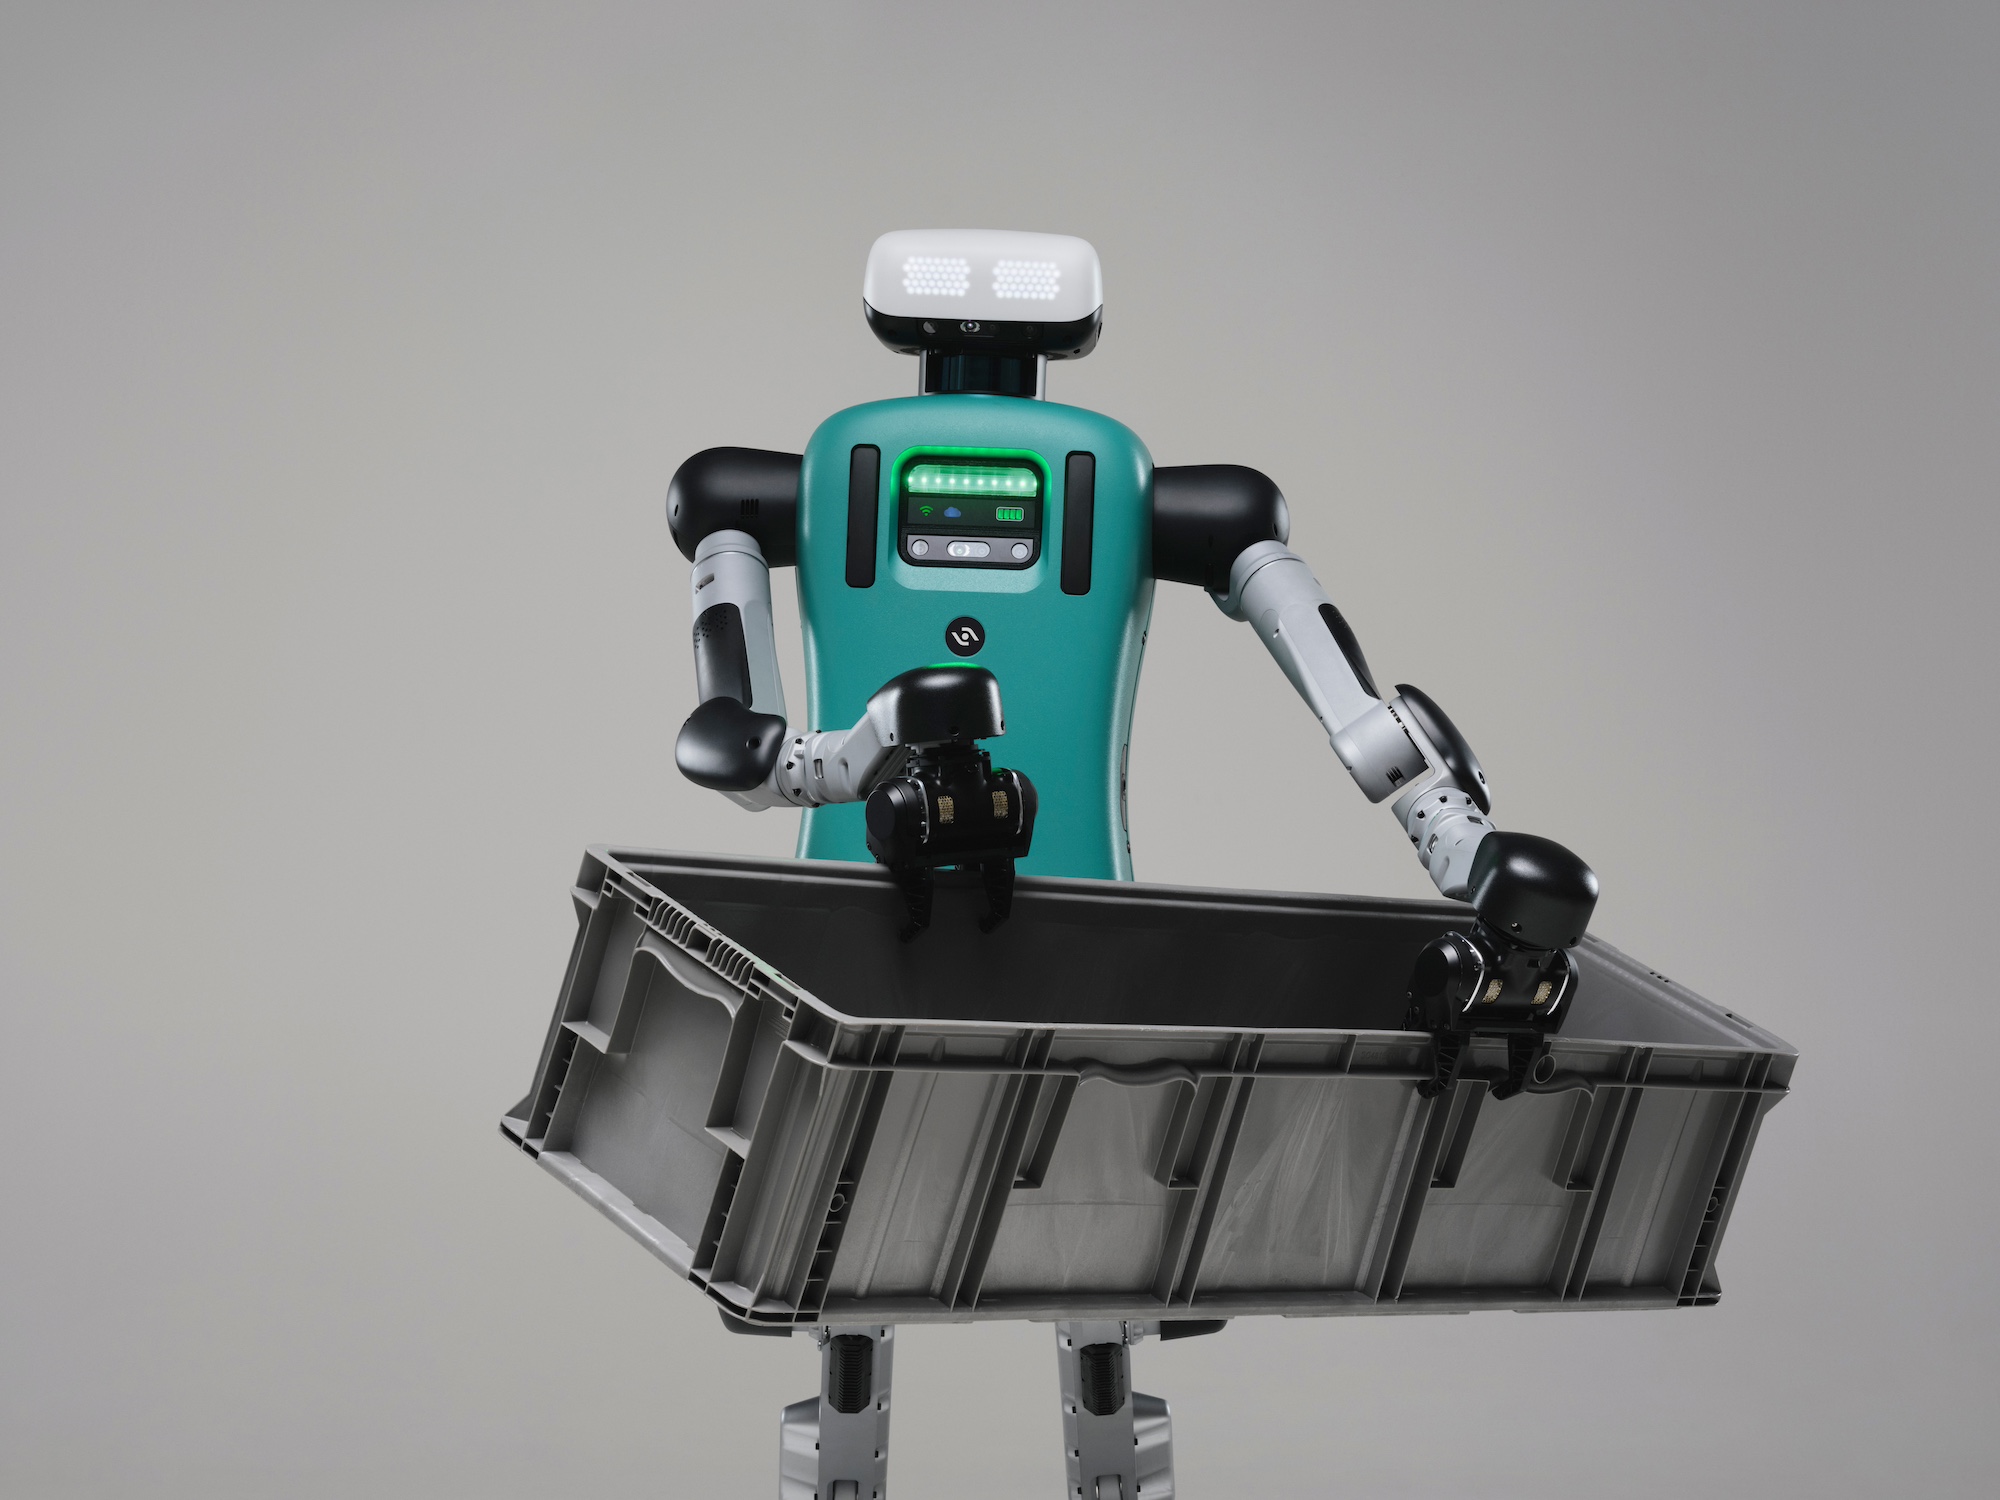
Digit de Agility Robotics: 65 000 horas en la vida real
El robot bípedo Digit ha acumulado más de 65 000 horas de funcionamiento en nueve instalaciones de clientes como GXO, Schaeffler, Toyota Canadá y Mercado Libre. Su tarea principal es transportar cajas y palés dentro de almacenes combinando visión y planificación de movimiento. Detrás de esa autonomía hay una línea de investigación activa sobre planificación con visión y lenguaje. Schakkal et al. (2025) proponen un sistema de planificación y control jerárquico de tres capas para que un humanoide encadene pasos complejos: una capa de bajo nivel que aprende por refuerzo, una capa que interpreta la escena y una que traduce instrucciones en lenguaje natural —como "lleva esta caja a la zona 3"— en planes de acción sin que haya que programar cada paso a mano.
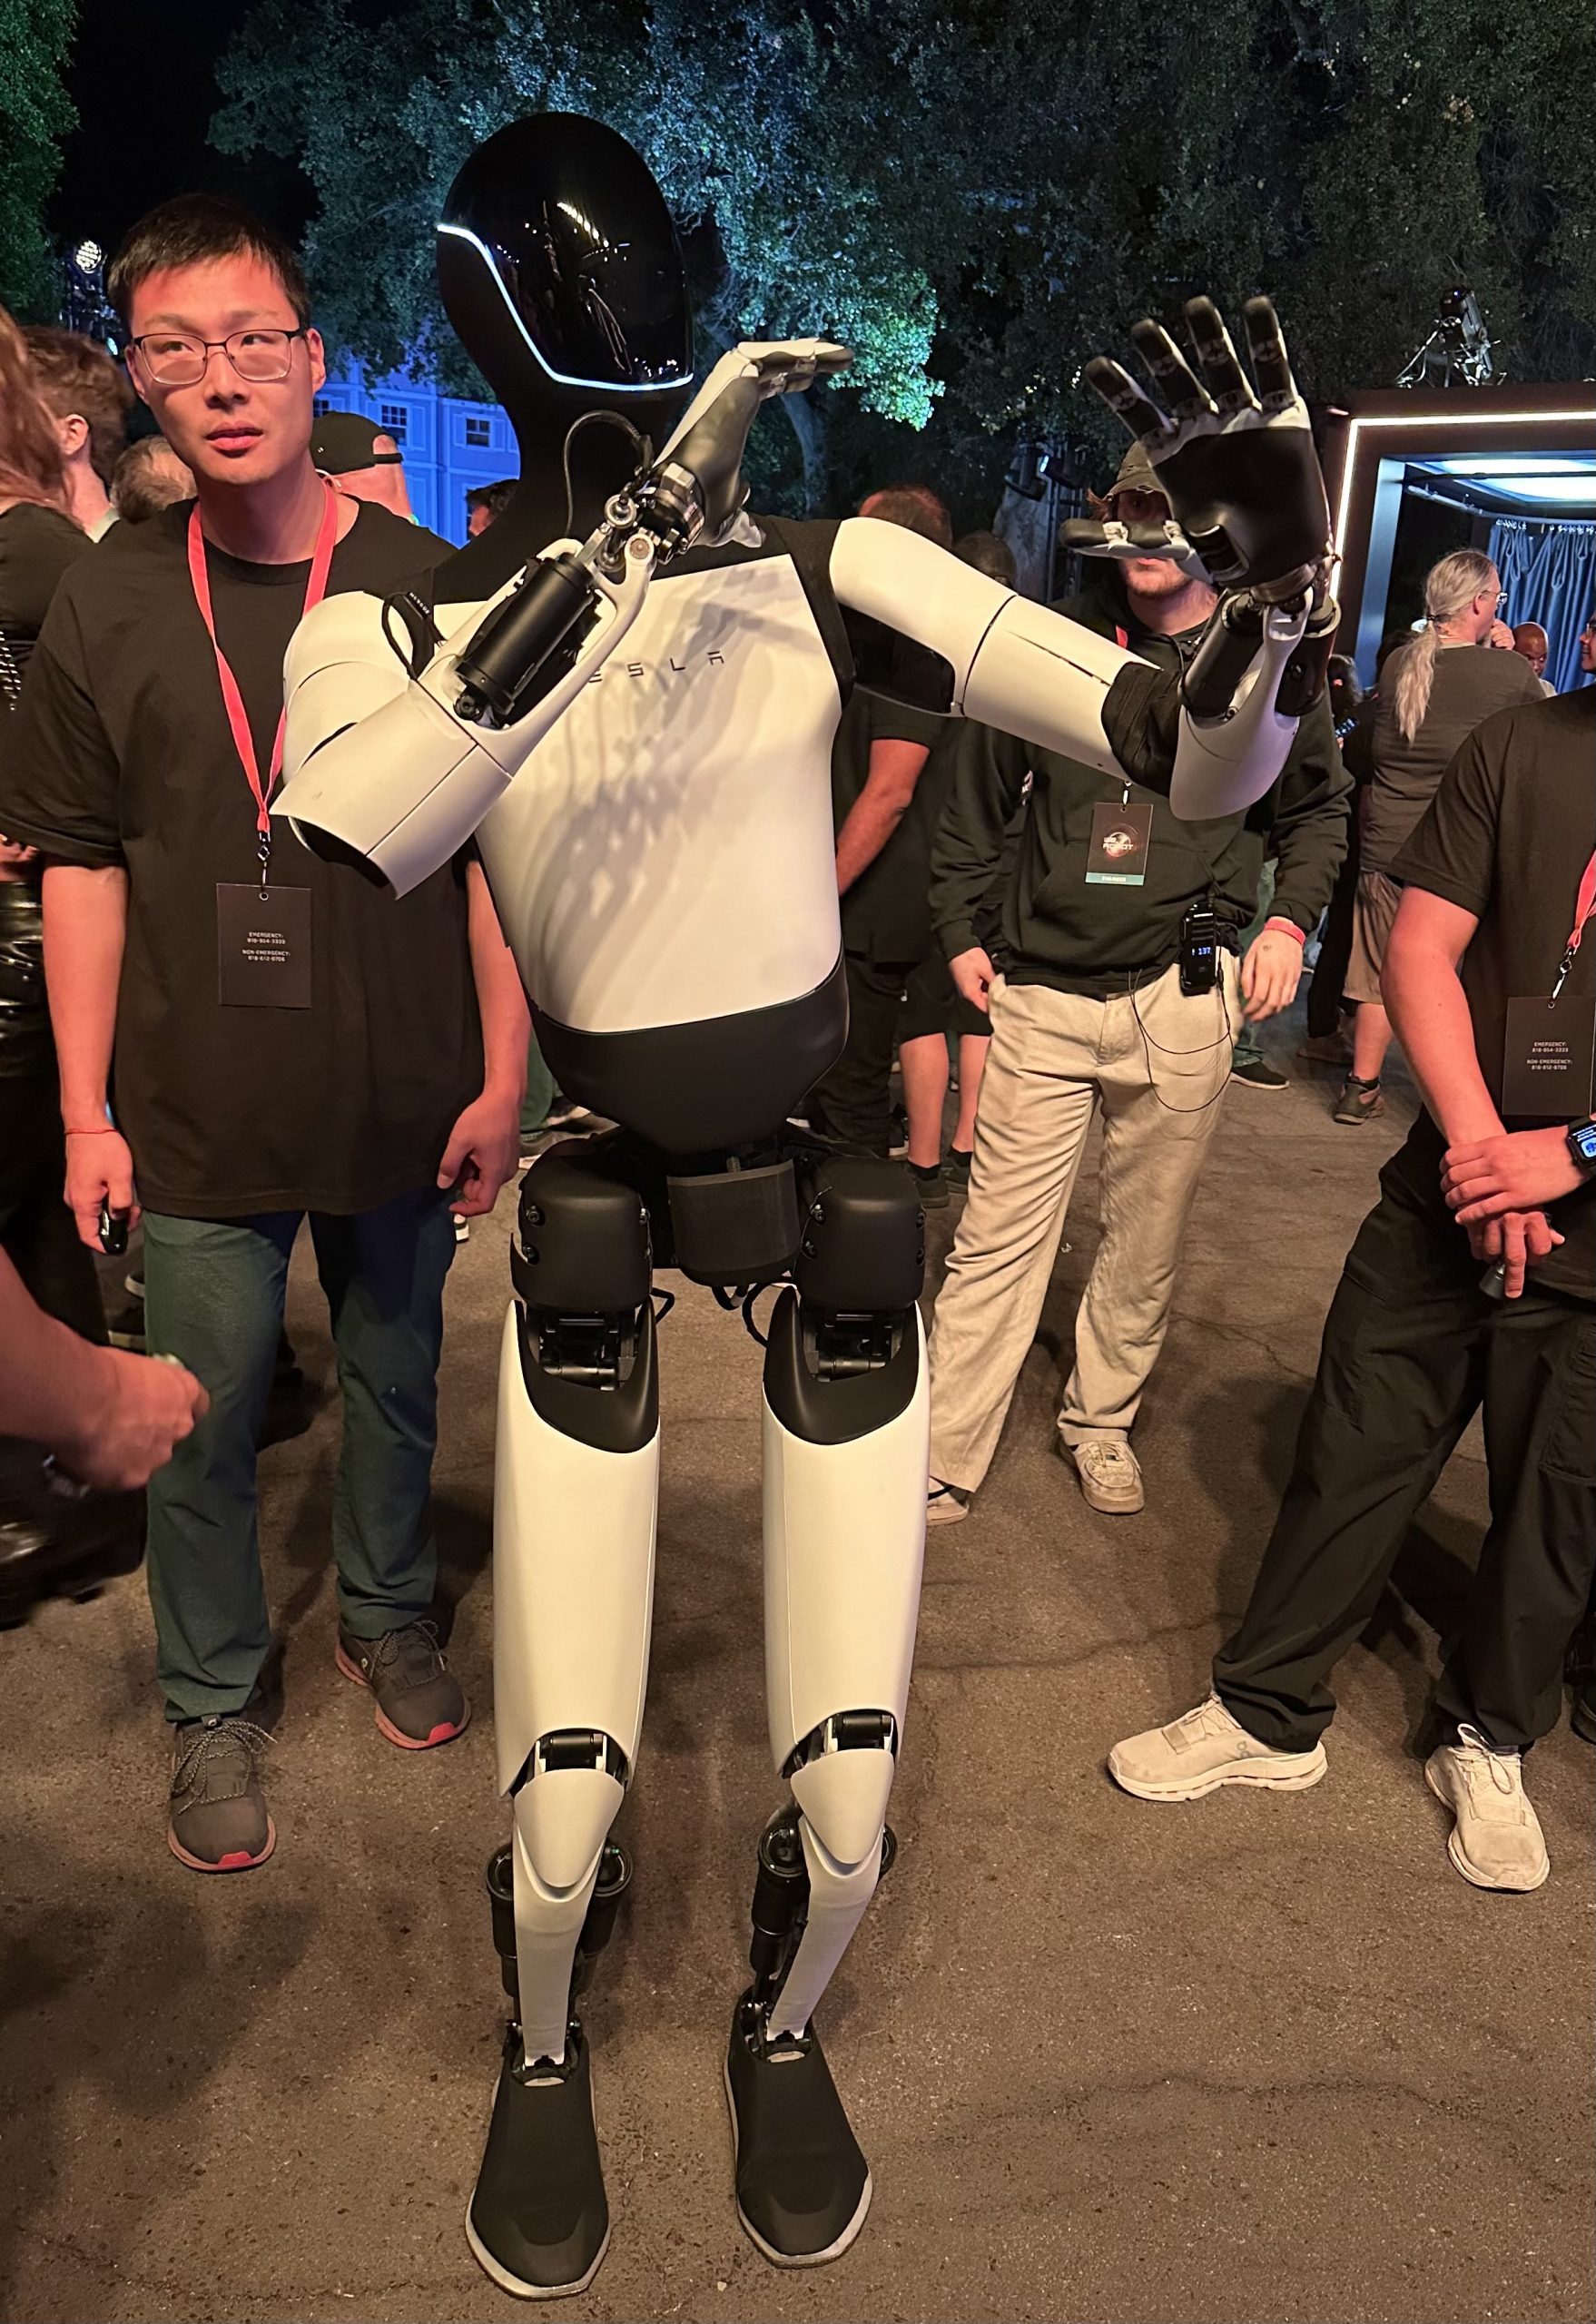
Optimus de Tesla: los primeros pasos en Fremont
A mediados de 2026 Tesla empezó a producir su humanoide Optimus en la fábrica de Fremont. El arranque es lento y el robot sigue en fase de aprendizaje, ajustando su comportamiento con retroalimentación en tiempo real. Para que cualquier máquina así reconozca sus propios límites y evite colisiones, Valls Mascaro y Lee (2024) proponen lo que llaman "autoconciencia": en lugar de seguir con precisión ciega los movimientos demostrados por una persona, el robot debe conocer las capacidades de su propio cuerpo y evitar pedirle gestos que no puede ejecutar. Aunque todavía no alcanza la velocidad de los robots industriales tradicionales, Optimus muestra cómo la inteligencia emergente puede complementar tareas de ensamblaje y logística.
Lo que la ciencia nos dice: control, seguridad y autoconciencia
Los trabajos de arXiv revisados en los últimos dos años proporcionan la columna vertebral teórica de estos avances. Liang et al. (2026) proponen un modelo de cerebro espacial que entiende las relaciones dentro de un entorno tridimensional y un cerebelo de acción generalizable, para coordinar la manipulación de todo el cuerpo con pocos datos reales de robots. Hu et al. (2026) aportan por su parte una receta empírica completa para construir un modelo nativo de visión-lenguaje-acción: advierten que la mayoría de los sistemas actuales separan los controladores de piernas y brazos, lo que los convierte en robots de plataforma con dos brazos en lugar de un cuerpo completo. Juntos, estos trabajos ayudan a entender por qué los humanoides pueden moverse con estabilidad y agarrar objetos a la vez, aunque la certificación de seguridad —como señalan Ding et al. (2026)— siga siendo un cuello de botella que requiere pruebas extensas.
Conclusión
2026 marca el inicio de una nueva era: los humanoides ya no son solo demostraciones de laboratorio, sino compañeros de trabajo en fábricas reales. Los números hablan por sí mismos, pero la historia aún está en sus primeras páginas; la combinación de ingeniería robusta, investigación de punta y una dosis de prudencia será clave para que estos robots se conviertan en una presencia cotidiana en la industria.
Lo esencial
- Los robots humanoides ya están produciendo vehículos y moviendo mercancías en fábricas reales.
- Los avances en control de locomoción y visión-lenguaje hacen posible la manipulación precisa y segura.
- La certificación de seguridad y la autoconciencia del robot son los mayores retos antes de una adopción masiva.
Fuentes
- Fu, L., Zhong, Y., Li, X., Liu, Y., Xu, Z., Tang, J. y Li, S. (2026). Load-Aware Locomotion Control for Humanoid Robots in Industrial Transportation Tasks — https://arxiv.org/abs/2603.14308v1
- Ding, C., Cui, T., Wang, L. y Wen, C. (2026). Toward Certified Functional Safety for Industrial Humanoid Robots: The Fail-Passive Gap and a Feasibility Study — https://arxiv.org/abs/2608.02809v1
- Schakkal, A., Zandonati, B., Yang, Z. y Azizan, N. (2025). Hierarchical Vision-Language Planning for Multi-Step Humanoid Manipulation — https://arxiv.org/abs/2506.22827v3
- Liang, Z., Wei, Y.-L., Chen, X., Lin, M., He, Y.-X., Luo, Z., Liu, J.-H., Lin, K.-Y. y Zheng, W.-S. (2026). Humanoid Whole-Body Manipulation via Active Spatial Brain and Generalizable Action Cerebellum — https://arxiv.org/abs/2605.21133v2
- Hu, Y., Zhu, H., Zheng, B., Hu, Y., Zhang, T., Chen, Z., Zhao, J., Nai, R. y Gao, Y. (2026). OpenHLM: An Empirical Recipe for Whole-Body Humanoid Loco-Manipulation — https://arxiv.org/abs/2606.22174v1
- Valls Mascaro, E. y Lee, D. (2024). Know your limits! Optimize the robot’s behavior through self-awareness — https://arxiv.org/abs/2409.10308v2